
首页 > 滚动新闻 > 正文
新型软机械手实现毫米级控制精度
发表时间:
2024-07-30
7月26日,记者从哈尔滨工业大学获悉,该校机器人技术与系统全国重点实验室副主任、机电学院教授朱延河团队研制出新型TSM软机械手。这款机械手可实现毫米级精密运动控
7月26日,记者从哈尔滨工业大学获悉,该校机器人技术与系统全国重点实验室副主任、机电学院教授朱延河团队研制出新型TSM软机械手。这款机械手可实现毫米级精密运动控制和对外部扰动的自适应,未来有望应用于健康养老领域。相关成果近日发表于机器人领域国际期刊《IEEE机器人学汇刊》。
软机械手形似大象鼻子或是章鱼触手,是软体机器人领域的重要分支。开发像手臂一样灵巧的软机械手,并在人机交互过程中始终保证人类安全,是软机械手领域科研人员的目标。更加高效的结构设计和精密运动控制器是实现这一目标的关键。
为实现上述目标,朱延河团队成功研制出新型TSM软机械手。团队研制出由鲍登管和电缆肌腱组成的复合肌腱并提出气驱锥形波纹管紧凑集成设计。这使得机器人驱动结构获得了优异的可变刚度范围。通过基于深度学习方法与闭环迭代反馈控制器结合的控制策略,团队还实现了软机械手的精密运动控制。
实验结果显示,新型TSM软机械手在遥操作控制下成功进行了越障抓取操作。这验证了其在人手干扰下沿平面跟踪轨迹的任务能力,为软机械手设计与控制提供了新的解决途径。
来源:
科技日报









文章推荐
山东乐陵:打造“党员示范路” 建设“畅安舒美”标杆
爱心助考,为梦起航!中建八二淮海公司开展助力高考活动
品质生活、清洁之选: 苏宁易购&GfK联合发布《2024年618清洁电器选购白皮书》
国家空间天气监测预警中心发布地磁暴红色预警
精湛技艺,安全对决 | 第五届“林德杯”江苏区苏州站比赛热烈启动
中建八局一公司西南公司开展“跑出精彩 跑向未来”健康跑活动暨五四主题团日活动
[浦东]观澜小学:侧耳·倾听——成长之声
内蒙古鄂托克前旗市场监管局:“三步走”扎实开展特种设备领域城镇燃气管道安全风险隐患排查治理
科技赋能纺织服装产业 绵阳三台抢占创新“智”高点
@喜欢运动的你,奥运会资格系列赛·上海城市体育节撒网预热期活动排片请查收
莘庄工业区四校联动,开展中小幼贯通式“航天特色”科技教育
《鲸鱼图书馆》奇幻童话亲子剧即将上演,赖声川与刘晓邑携手讲述温暖故事
浦江观察|黄浦江苏州河沿岸越来越好玩,今年有什么新意?
中国人保、中国人寿、中国太平推出“职工家庭防癌抗癌保障卡”
上海自然博物馆9岁啦!多项科普活动等你来打卡
用沪语讲党史故事,《请来红色打卡地》即将开播
“上海国拍2024年第229期”4月26日【校园资产(第8场)】循环物资专场网络在线拍卖会公告
四川探索氢能源汽车通行高速公路费用全免 机构:绿氢全球发展奇点已来
统计局:一季度CPI总体平稳 PPI低位运行
创新工场领投鲁班到家数亿元B轮融资
百度推出文心智能体平台
南航开通中国内地至沙特首条定期直飞客运航线
苇渡科技完成1.1亿美元B轮融资
中东局势升级?华尔街大佬锐评:布油可能会站上100美元
国家统计局:目前外部形势仍然复杂严峻 国内正处在结构调整转型的关键阶段
实况新闻
-

顶 荐 “上海国拍2024年第229期”4月26日【校园资产(第8场)】循环物资专场网络在线拍卖会公告
受有关单位委托,本公司定于2024年4月26日13:00-15:00时举行网络拍卖会,现将有关事项公告如下:一、 拍卖标的:
查看详情 -
顶 荐 山东乐陵:打造“党员示范路” 建设“畅安舒美”标杆
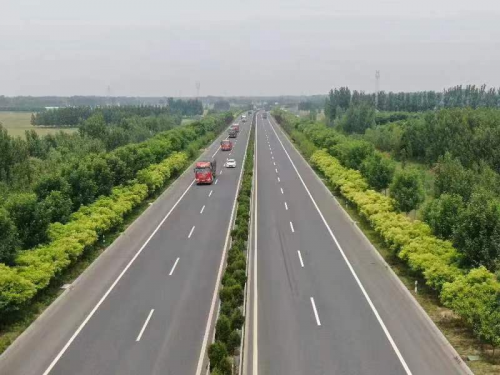
“路面宽阔平坦,路边绿树成行,走上这条‘党员示范路’,我们心情格外舒畅。”山东省乐陵市郭家街道北夏家村村民夏传喜对记者说。自去年,德州市公路事业发展中心乐陵市分
查看详情 -

顶 荐 品质生活、清洁之选: 苏宁易购&GfK联合发布《2024年618清洁电器选购白皮书》
随着社会发展和生活节奏的加快,人们愈发重视时间的价值。在此背景下,智能化、易操作、节省家务时间的家电设备越发受到人们青睐。其中,扫地机器人、洗地机等清洁电器通过
查看详情 -
顶 荐 百度推出文心智能体平台
4月16日,在Create2024百度AI开发者大会上,百度推出文心智能体平台。百度搜索总经理赵世奇表示,2024年模型应用即将要开花结果,但光有大模型还是不够
查看详情 -
顶 荐 中国人保、中国人寿、中国太平推出“职工家庭防癌抗癌保障卡”
4月22日,中国人保、中国人寿、中国太平携手推出“职工家庭防癌抗癌保障卡”。这一张可以报销癌症特药、罕见病特药、特定海外医疗器械、辅助生殖药品及CAR-T疗法的
查看详情


免责声明:
本网站所有内容、图片仅供参考,不作买卖依据。本网仅为传递更多信息之目的,不代表本网观点。其原创性以及文中陈述文字和内容未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,请读者仅作参考,并请自行核实相关内容,购买或投资后果自负。在法律允许的范围内,本网站在此声明,不承担用户或任何人士就使用或未能使用本网站所提供的信息或任何链接所引致的任何直接、间接、附带、从属、特殊、惩罚性或惩戒性的损害赔偿。
